フィルムスリット加工はコイル加工における重要な橋渡し工程であり、その精度は下流製品の歩留まりと材料利用率を直接左右します。スマートフォンの画面用光学フィルムからパワーバッテリーのセパレータに至るまで、ミクロンレベルの幅のずれやエッジのバリは、後工程でフィルムの破損、位置ずれ、さらにはバッテリーの短絡リスクへと拡大する可能性があります。長らく、業界ではスリット精度は機械組立レベルの反映とみなされてきましたが、高速スリット加工と超薄膜の普及に伴い、この認識は修正されつつあります。スリット精度は単一の工程の結果ではなく、張力、ずれ補正、ツール状態、および材料特性の動的な相互作用の結果なのです。本稿では、これらの要因のメカニズムを解明し、経験的制御からデータ閉ループ進化への技術的道筋を概説します。
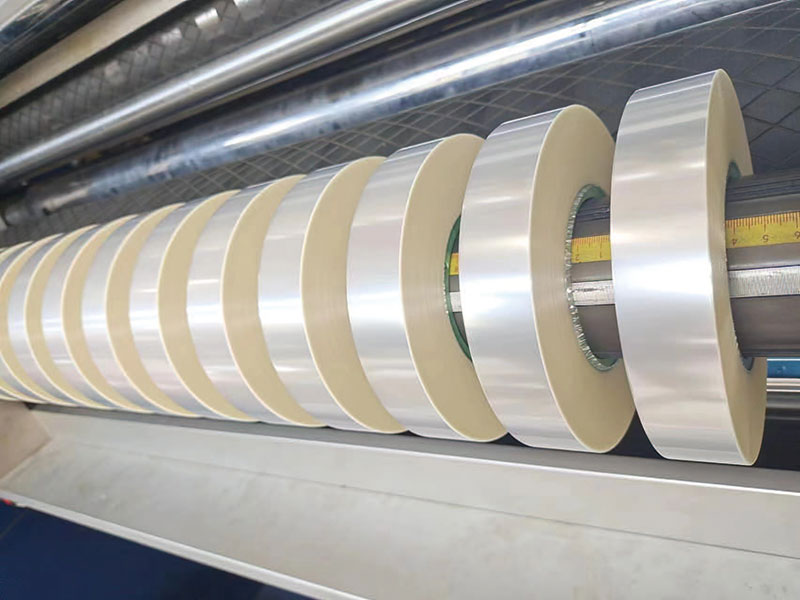
張力制御:精度の根本的な制約
スリット加工中、張力は二重の役割を果たします。せん断時に切断端を安定させるために工具に必要な「くびれ」サポートを提供するだけでなく、ガイドローラー間のフィルムの横方向の位置安定性にも直接影響します。張力が不足すると、フィルム幅が緩くなり、わずかな気流の乱れやガイドローラーの振れでも蛇行状のずれが生じる可能性があります。張力が高すぎると、薄膜が引張変形を起こし、巻き取り後にスリット幅が反発して、隠れた寸法ずれが生じます。さらに厄介なことに、巻き取り中に直径が連続的に増加するため、一定の張力を維持するには、制動トルクを同期して減少させる必要があります。このテーパー制御の応答が遅れると、密着した内層と緩い外層の間で応力が不均一になり、端面の均一性が低下します。
従来のPID張力制御は、「偏差が発生してから調整する」という反応的なロジックであり、高速スリット加工では本質的に遅延が生じます。現在の技術進化の方向性は、張力センサとサーボドライブを組み合わせた閉ループを構築し、巻き出し部と巻き取り部の張力比を統一モデルに組み込むことで、「受動的な補正」から「能動的な予測」への移行を実現することです。コンデンサフィルムや光学フィルムなど、張力に敏感な材料の場合、張力変動を±1%の設定値内に制御したとしても、最終的なスリット端面の微細な品質に影響を与えるには十分です。
補正システム:ミリ秒単位の精度と薄膜偏差の攻防
高速搬送中のフィルムの横方向のずれは、スリット幅のずれの主な原因です。ずれの原因は複数あり、ガイドローラーの平行度の誤差、送り込まれるマスターロールの張力の不均一性、さらにはフィルム自体の厚さ公差の累積効果などがあり、これらすべてがブレードエッジに入る前にフィルム幅が設定された経路からずれる原因となります。補正システムの役割は、「検出→計算→実行」の閉ループをミリ秒単位で完了させることです。
知覚層の精度が補正の上限を直接決定します。従来の光電子式または超音波式エッジセンサーは、フィルムの透明度、色、表面反射率の影響を受けやすいですが、光コヒーレンストモグラフィー(OCT)エッジセンサーの導入により、透明度の高い光学フィルムと暗い導電性フィルムの両方でサブミクロンのエッジ位置特定が可能になりました。実行レベルでは、高速シナリオ(>100 m/分)でのサーボ電気補正の応答時間は10 ms以内に短縮されています。ファジーPIDとエッジ位置予測モデルを組み合わせることで、材料の延性によって生じる漸進的なオフセットの高度な補正を適用できます。補正と張力は独立したシステムではないことに注意が必要です。補正動作によってフィルム幅の横方向の位置が変わると、両側の張力分布もそれに応じて変化します。理想的な相乗効果戦略は、補正トリガー中に対応する張力ローラーの圧力を微調整し、2つのシステムを独立して動作させるのではなく、複合補正を形成することです。
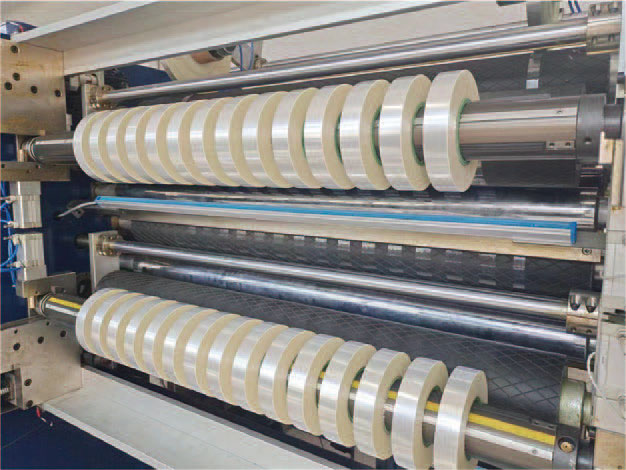
工具と工具軸:見落とされがちなミクロンレベルの誤差の原因
スリット幅の基準値は工具間隔によって設定されますが、設定値は実際の切断点位置と一致しません。工具軸の軸方向の動き、刃の回転ずれ、および長期間の使用による工具先端のわずかな摩耗により、実際の切断線は常にずれていきます。研究によると、スリット刃の軸方向のずれはスリット開始時にしばしば発生します。作業者が完成品の幅のみを頼りに工具調整を反転させると、修正作業が繰り返され、不安定な状態が続く可能性があります。高精度が求められる場面では、回転および負荷時の工具軸の横方向のずれをスケールインジケータで測定することが、工具システムの真の精度を判断する効果的な方法です。
ブレードシャフト駆動部の振動特性も同様に注目に値します。ギア伝動の周期的な噛み合い振動は、高周波の微小振動として工具先端に伝達され、極薄フィルム上にほとんど目立たない「ナイフ振動パターン」を残し、後工程での破損の隠れたリスクとなります。リニアモーター直結駆動工具シャフトは、この振動源を発生源で排除し、切断エッジのバリ高さを従来装置の平均0.12 mmから0.03 mm以下に低減します。さらに、工具クリアランスは材料の厚さに合わせる必要があり、通常は材料の厚さの2%~10%です。ギャップが大きすぎると切断エッジが裂けてバリが成長し、小さすぎるとエッジの摩耗が速くなります。
原材料の特性と工程のマッチング:過小評価されがちな変数
スリット加工の精度は、スリット加工機だけで決まるものではありません。マスターロールの厚さ公差、巻き取り時の張力の均一性、さらには表面摩擦係数のバッチごとの変動など、すべてがスリット加工中の精度偏差として現れます。流入するフィルムの幅に縦方向の厚さの不均一性があると、一定の張力下での伸びがそれに応じて変化し、スリット加工後のサブロールの幅に周期的な変動が生じます。同様に、マザーロールの端面に局所的な膨らみや凹みがあると、巻き戻し中のフィルム幅の横方向の位置が低周波振動を起こし、補正システムの有効な補正範囲を超えてしまいます。
プロセスパラメータのマッチングも同様に重要です。スリット速度を上げると張力変動が激しくなり、補正対応が難しくなりますが、速度を低くすれば良いというわけではありません。線速度が低すぎると、切断エッジでのせん断時にフィルムの剛性が不足してしまうのです。異なる材料に対しては、同じパラメータセットを使用するのではなく、プロセス試験を通じて適切な速度範囲と張力設定を決定する必要があります。経験豊富な工場では、マスターロールの厚さ曲線とスリット機の張力モデルを連動させ、巻き出し段階で既知の厚さ変動を事前に補正し、品質管理をスリット工程から上流工程へと移行させています。
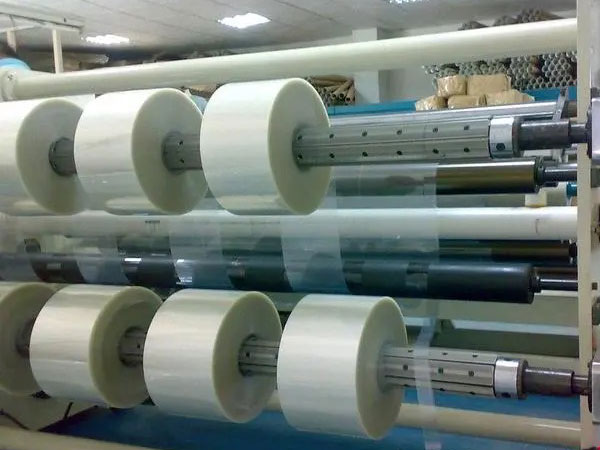
単体機械の精度からシステム精度まで
これらの要因の相互作用により、単一部品の加工精度を単純に向上させても、スリット精度が比例して向上しない理由が説明できます。軸振れをミクロンレベルで制御するカッターマシンでは、張力システムの応答が遅い場合、トリミング品質は不安定なままです。補正センサーの分解能がどれほど高くても、メインコイルの張力分布が本質的に不規則であれば、偏差は繰り返し発生します。
現在最先端の装置の技術ロードマップは、「知覚-決定-実行」の統合されたクローズドループアーキテクチャを示しています。分散センサーが張力、振動、エッジ位置、ツール状態をリアルタイムで収集し、機械学習モデルが過去のデータに基づいてパラメータの変動傾向を予測し、サーボアクチュエータがミリ秒単位で微調整を行います。太陽光発電バックシート膜メーカーのデータによると、このアーキテクチャを導入後、損失率が1.8%から0.7%以下に低下し、データの遡及分析により、流入するメインロールの潜在的な品質変動パターンが明らかになりました。この事例の意義は、スリット精度の限界が、機械的精度の物理的限界からデータクローズドループのアルゴリズム的限界へと移行している点にあります。
フィルム加工企業にとって、スリット精度に影響を与える要因の分析は、最終的には操作可能な制御ポイントに集約されます。張力システムの応答帯域幅、補正センサーの環境適応性、ブレードシャフトによって駆動される振動スペクトル、そして搬送されるメインロールの厚さと張力分布は、精密制御における4つの重要なポイントです。これらのポイントのいずれかに不備があると、高速運転時に幅のずれやエッジの欠陥として目に見える形で現れる可能性があります。これらの重要な要素を統合されたパラメータ管理システムに組み込み、経験ではなくデータに基づいて試運転の意思決定を行うことが、スリット精度を「合格」から「制御可能」へと向上させる唯一の方法かもしれません。
 太陽電池用フィルムのスリット加工機に適したフィルム材料は何ですか?2026年11月11日
 フィルムスリット機のカスタマイズ要件への対応ガイド2026年11月4日太陽電池フィルムスリット機の張力制御原理の詳細な説明2026年11月4日フィルムスリット機の選定ガイド:材料と生産能力に応じて選定してください2026年10月30日






著作権 © 2010-2026 Xiamen Delish Automation Equipment Co., Ltd. 無断複写・転載を禁じます。
変化に合わせて変化する|プライバシーポリシー|バーチャルツアー
 English
 Deutsch
 Français
 Español
 Português
 日本語
 русский
 한국어
 عربي
 ภาษาไทย
 Tiếng Việt
 Italiano

 フィルムスリッター
 リボンスリッター
 テープスリッター
 バーコードリボンスリッター
 片面粘着スリッター
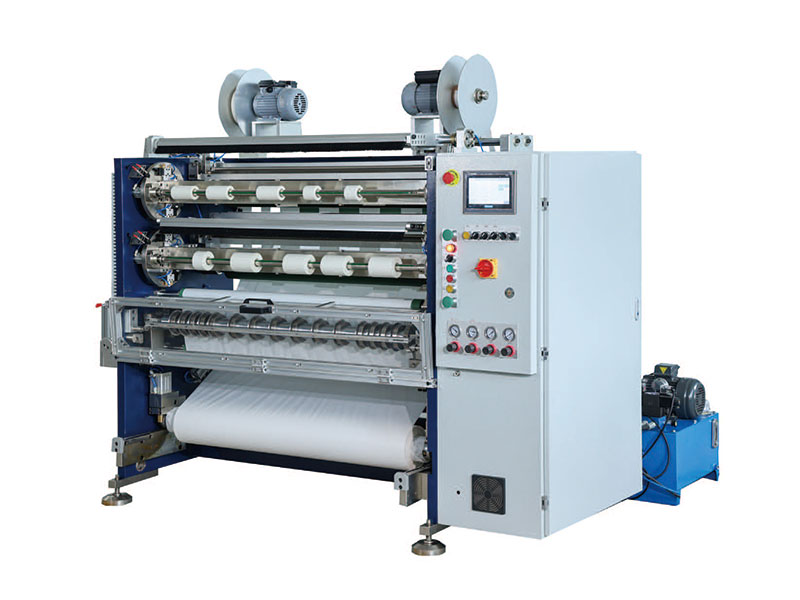 両面粘着スリッター
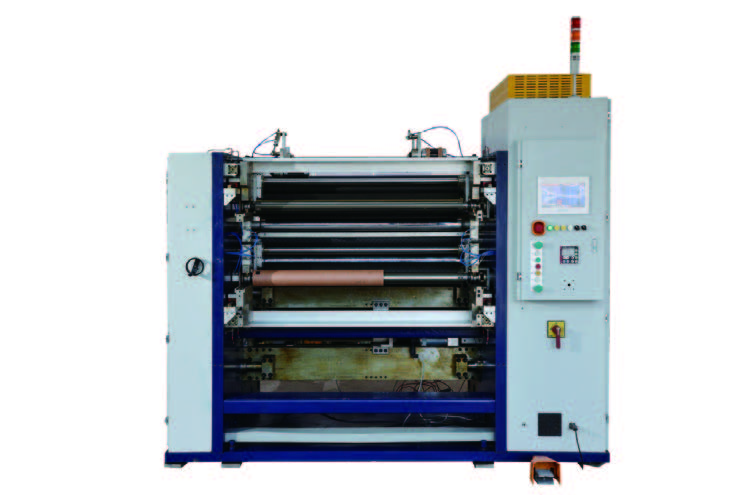 容量フィルムスリッター
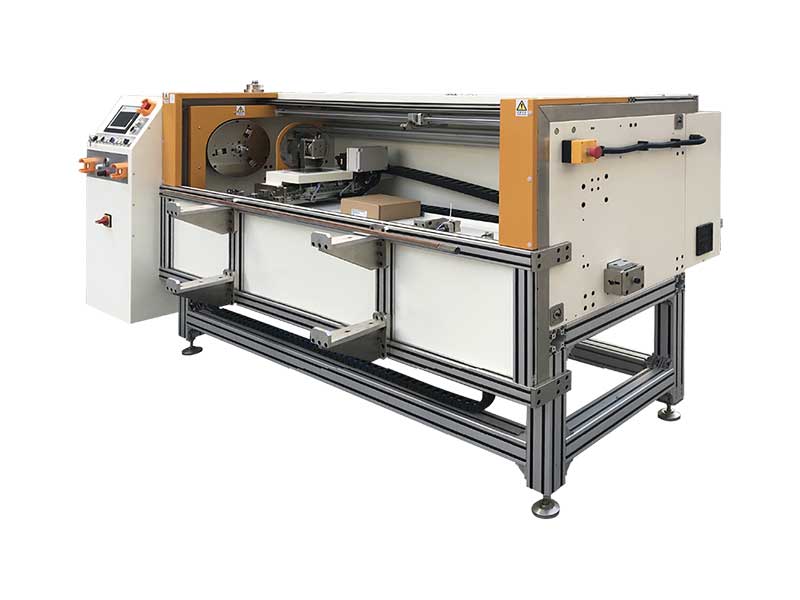 自動ホイルロールカッター
